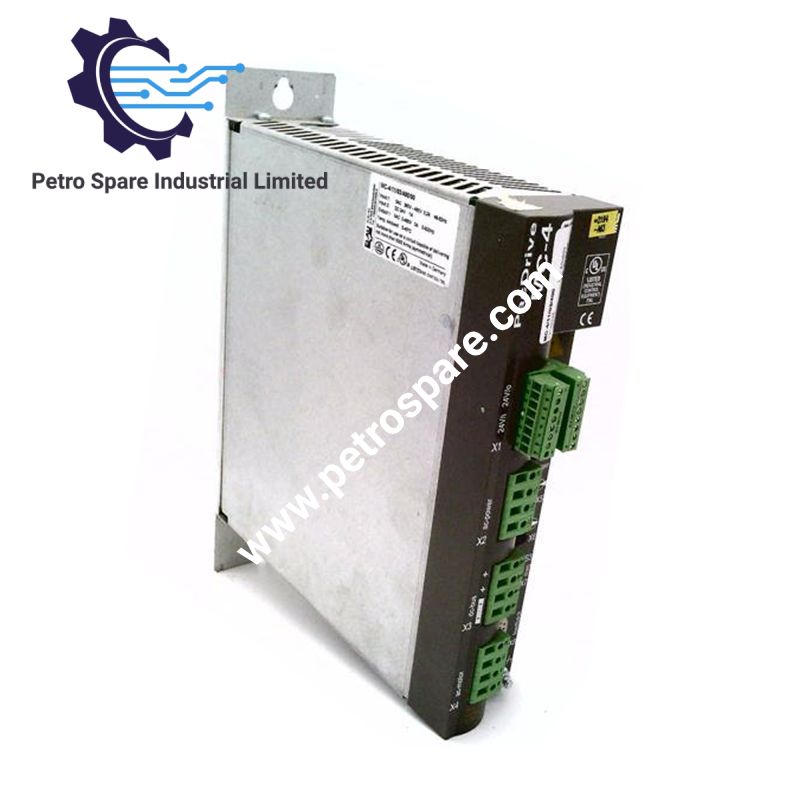


MC-4/11/10/400
Mô tả
Mô tả
Schneider Electric MC-4/11/10/400, cũng được ghi trong danh mục là bộ truyền động servo MC-4/11/10/400, cung cấp khả năng chuyển đổi công suất động cơ ba pha và điều khiển vị trí, vận tốc, mô-men xoắn vòng kín trong hệ thống điều khiển chuyển động PacDrive MC-4. Thiết bị nhận nguồn cấp 380-480 V AC và cung cấp dòng điện đầu ra liên tục tối đa 10 A RMS, cùng giao tiếp cáp quang SERCOS II và các giao diện phản hồi EnDat 2.2, HIPERFACE DSL hoặc Resolver.
Thông số kỹ thuật phần cứng
| Thông số | Đặc điểm kỹ thuật |
|---|---|
| Model | MC-4/11/10/400 |
| Thương hiệu | Schneider Electric |
| Dòng sản phẩm | PacDrive MC-4 |
| Loại sản phẩm | Bộ truyền động servo kỹ thuật số |
| Công suất định mức | 4 kW |
| Điện áp đầu vào | 400 V AC ba pha +/-10% |
| Điện áp nguồn cấp | 380-480 V AC |
| Tần số nguồn cấp | 50/60 Hz |
| Dòng điện liên tục | 10 A RMS |
| Dòng điện cực đại | 33 A, quá tải 300% |
| Điện áp điều khiển | 24 V DC, -15% / +25% |
| Dòng điện điều khiển | 1 A |
| Công suất tiêu thụ của thiết bị điện tử | Xấp xỉ 12 W |
| Điện áp đầu ra | 0-480 V AC |
| Tần số đầu ra | 0-600 Hz |
| Chế độ điều khiển | Vị trí, vận tốc, mô-men xoắn |
| Giao diện truyền thông | SERCOS II, cáp quang |
| Giao diện phản hồi | EnDat 2.2, HIPERFACE DSL, Resolver |
| Tần số chuyển mạch | 16 kHz |
| Làm mát | Quạt tích hợp |
| Cấp bảo vệ | IP20 |
| Nhiệt độ vận hành | 0 độ C đến 55 độ C |
| Trọng lượng | 9.04 lb |
Điều khiển chuyển động PacDrive MC-4 và giao diện bộ truyền động
MC-4/11/10/400 chuyển đổi đầu vào 380-480 V AC ba pha thành đầu ra động cơ 0-480 V AC được điều khiển, với dải tần số đầu ra 0-600 Hz. Định mức dòng điện liên tục 10 A RMS và khả năng cung cấp dòng điện cực đại 33 A hỗ trợ điều khiển động cơ vòng kín trong các điều kiện quá tải xác định.
SERCOS II cung cấp giao diện truyền thông chuyển động bằng cáp quang. Bộ truyền động hỗ trợ các chế độ điều khiển vị trí, vận tốc và mô-men xoắn, đồng thời nhận tín hiệu phản hồi từ các thiết bị EnDat 2.2, HIPERFACE DSL và Resolver. Tần số chuyển mạch 16 kHz xác định hoạt động chuyển mạch của bộ nghịch lưu, trong khi quạt tích hợp loại bỏ nhiệt phát sinh trong quá trình vận hành.
Câu hỏi thường gặp
H: MC-4/11/10/400 hỗ trợ những giao diện phản hồi nào?
Đ: Bộ truyền động hỗ trợ các giao diện phản hồi EnDat 2.2, HIPERFACE DSL và Resolver.
H: Định mức dòng điện đầu ra liên tục và cực đại là bao nhiêu?
Đ: Dòng điện đầu ra liên tục là 10 A RMS. Dòng điện cực đại được chỉ định là 33 A với định mức quá tải 300%.
H: Giao diện truyền thông nào được cung cấp cho điều khiển chuyển động?
Đ: Bộ truyền động sử dụng giao diện cáp quang SERCOS II để truyền thông chuyển động.
Hướng dẫn lắp đặt tại hiện trường
Lắp đặt bộ truyền động servo trong tủ điện phù hợp với cấp bảo vệ IP20. Duy trì khoảng cách điện cần thiết và bảo đảm luồng không khí đầy đủ xung quanh đường làm mát bằng quạt tích hợp.
Kết nối nguồn AC ba pha theo tài liệu lắp đặt MC-4 áp dụng và kiểm tra điện áp nguồn trước khi cấp điện cho thiết bị. Nguồn điều khiển 24 V DC nên được đi dây riêng với mạch công suất động cơ.
Đi dây cáp công suất động cơ riêng biệt với dây phản hồi và truyền thông để giảm ghép nối điện từ. Sử dụng cáp phản hồi và cách bố trí đầu nối được chỉ định cho giao diện EnDat 2.2, HIPERFACE DSL hoặc Resolver đã chọn.
Đối với kết nối cáp quang SERCOS II, tuân thủ các yêu cầu được chỉ định về tuyến cáp quang và bán kính uốn. Không đặt cáp quang dưới tác động cơ học hoặc đi cáp qua các khu vực chịu nhiệt quá mức hay lực nghiền ép.
Kiểm tra nối đất bảo vệ, lớp chắn cáp, độ chắc chắn của đầu nối và cực tính phản hồi động cơ trước khi đưa vào vận hành. Xác nhận động cơ và thiết bị phản hồi được kết nối tương thích với các thông số bộ truyền động servo đã cấu hình.
Lợi ích sản phẩm
Lợi ích sản phẩm
- 100% sản phẩm chính hãng có sẵn với giao hàng nhanh. Tìm hiểu thêm...
- Chính sách đổi trả trong 30 ngày để đảm bảo chất lượng. Tìm hiểu thêm...
- Bảo hành 12 tháng để bạn yên tâm. Tìm hiểu thêm...
Đánh giá
Đánh giá