

SH31001P12F2000
คำอธิบาย
คำอธิบาย
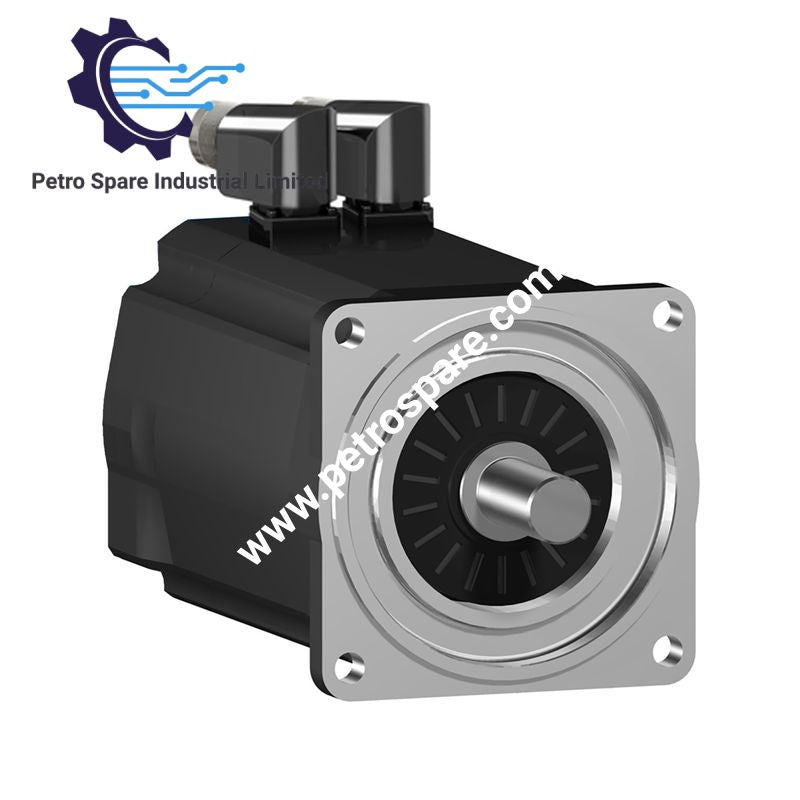
ออกแบบมาสำหรับการเคลื่อนที่แบบหมุนและการป้อนกลับจากเอ็นโคเดอร์ในระบบการเคลื่อนที่ PacDrive 3, Schneider Electric SH31001P12F2000 (SH31001P มอเตอร์เซอร์โว SH3) ให้เอาต์พุตระบบเครื่องกลไฟฟ้าแบบสามเฟส พร้อมเพลาร่องลิ่มขนาน เบรกยึด และเอ็นโคเดอร์ SinCos Hiperface แบบมัลติเทิร์นสัมบูรณ์
ข้อมูลจำเพาะฮาร์ดแวร์
| พารามิเตอร์ | ข้อมูลจำเพาะ |
|---|---|
| รุ่น | SH31001P12F2000 |
| รุ่นพื้นฐาน | SH31001P |
| แบรนด์ | Schneider Electric |
| ประเภทผลิตภัณฑ์ | มอเตอร์เซอร์โว |
| ตระกูลผลิตภัณฑ์ | Lexium 52 และมอเตอร์ |
| ความเข้ากันได้ของระบบ | PacDrive 3 |
| แหล่งกำเนิด | DE |
| น้ำหนัก | 4.8 kg |
| ขนาด | ความยาว 199.5 mm; เส้นผ่านศูนย์กลางปลอกจัดศูนย์ 95 mm; ความลึกปลอกจัดศูนย์ 3.5 mm |
| อุณหภูมิขณะทำงาน | ไม่ได้ระบุในข้อมูลที่ให้มา |
| การใช้พลังงาน | กำลังต่อเนื่อง: 1190 W |
| ความเร็วเชิงกลสูงสุด | 6000 rpm |
| แรงดันไฟเลี้ยงพิกัด | 115...480 V |
| เฟส | สามเฟส |
| กระแสขณะหยุดต่อเนื่อง | 3.5 A |
| แรงบิดขณะหยุดต่อเนื่อง | 2.94 N.m |
| แรงบิดขณะหยุดสูงสุด | 9.6 N.m |
| กระแสสูงสุด Irms | 12.0 A |
| กำลังเอาต์พุตพิกัด | 410 W ที่ 115 V เฟสเดียว; 790 W ที่ 230 V เฟสเดียว; 1410 W ที่ 400 V สามเฟส; 1630 W ที่ 480 V สามเฟส |
| ความเร็วพิกัด | 1250 rpm ที่ 115 V; 2500 rpm ที่ 230 V; 5000 rpm ที่ 400 V; 6000 rpm ที่ 480 V |
| แรงบิดพิกัด | 2.91 N.m ที่ 115 V; 2.64 N.m ที่ 230 V; 2.27 N.m ที่ 400 V; 2.27 N.m ที่ 480 V |
| ปลายเพลา | ร่องลิ่มขนาน |
| เส้นผ่านศูนย์กลางเพลา | 19 mm |
| ความยาวเพลา | 40 mm |
| ความกว้างลิ่ม | 6 mm |
| ประเภทเอ็นโคเดอร์ | SinCos Hiperface แบบมัลติเทิร์นสัมบูรณ์ |
| ความละเอียดการป้อนกลับความเร็ว | 128 คาบ |
| เบรกยึด | มี |
| แรงบิดยึด | 9 N.m |
| การติดตั้ง | หน้าแปลนมาตรฐานสากล |
| ขนาดหน้าแปลนมอเตอร์ | 100 mm |
| การเชื่อมต่อไฟฟ้า | คอนเน็กเตอร์แบบมุมฉากหมุนได้ |
| การป้องกัน IP | ปลอกเพลา IP54 โดยไม่มีแหวนซีลเพลา; มอเตอร์ IP65; ปลอกเพลา IP65 |
| การระบายความร้อน | การพาความร้อนตามธรรมชาติ |
| ความเฉื่อยของโรเตอร์ | 2.018 kg.cm2 |
| ความต้านทานสเตเตอร์ | 3.8 Ohm |
| ค่าความเหนี่ยวนำของสเตเตอร์ | 9.5 mH |
| จำนวนขั้วมอเตอร์ | 4 |
| แรงในแนวรัศมีสูงสุด | 900 N ที่ 1000 rpm; 720 N ที่ 2000 rpm; 630 N ที่ 3000 rpm; 570 N ที่ 4000 rpm; 530 N ที่ 5000 rpm |
| แรงในแนวแกนสูงสุด | 160 N |
| รูยึด | 4 รู เส้นผ่านศูนย์กลาง 9.0 mm วงกลมรูยึด 115 mm |
| ค่าคงที่แรงบิด | 0.84 N.m/A ที่ 120 deg C |
| ค่าคงที่แรงเคลื่อนไฟฟ้าย้อนกลับ | 60 V/krpm ที่ 20 deg C |
| อุณหภูมิขณะร้อนของทองแดง | 130 deg C |
| GTIN | 3606485296586 |
คุณลักษณะของมอเตอร์เซอร์โวและเอ็นโคเดอร์
มอเตอร์ SH3 ใช้ชุดแม่เหล็กไฟฟ้าแบบสี่ขั้ว พร้อมการระบายความร้อนด้วยการพาความร้อนตามธรรมชาติและเพลาขนาดเส้นผ่านศูนย์กลาง 19 mm ที่มีร่องลิ่ม การป้อนกลับการเคลื่อนที่ทำโดยเอ็นโคเดอร์ SinCos Hiperface แบบมัลติเทิร์นสัมบูรณ์ ซึ่งมีความละเอียดการป้อนกลับความเร็ว 128 คาบ เบรกยึดในตัวให้แรงบิดยึด 9 N.m
มอเตอร์มีความเร็วเชิงกลสูงสุด 6000 rpm และแรงบิดขณะหยุดสูงสุด 9.6 N.m ขีดจำกัดโหลดทางกลระบุแยกสำหรับแรงในแนวรัศมีและแนวแกน แรงในแนวรัศมีสูงสุดจะแปรผันตามความเร็วเพลา และอยู่ที่ 530 N ที่ 5000 rpm อินเทอร์เฟซไฟฟ้าใช้คอนเน็กเตอร์แบบมุมฉากหมุนได้
สำหรับการติดตั้งระบบควบคุมการเคลื่อนที่ของ Schneider Electric ความเข้ากันได้ของการป้อนกลับจากเอ็นโคเดอร์ ข้อมูลการเลือกขนาดมอเตอร์ และการกำหนดค่าไดรฟ์ต้องสอดคล้องกับรหัสอ้างอิงมอเตอร์ SH31001P ข้อมูลที่ให้มาระบุว่า PacDrive 3 เป็นระบบการเคลื่อนที่ที่เข้ากันได้ และ SH31001P เป็นรหัสอ้างอิงสำหรับการเลือกขนาด
คำถามที่พบบ่อย
ถาม: SH31001P12F2000 มีเอ็นโคเดอร์ชนิดใดในตัว?
ตอบ: มอเตอร์มีเอ็นโคเดอร์ SinCos Hiperface แบบมัลติเทิร์นสัมบูรณ์ พร้อมความละเอียดการป้อนกลับความเร็ว 128 คาบ
ถาม: มีการกำหนดค่าเพลาทางกลแบบใด?
ตอบ: มอเตอร์มีเพลาร่องลิ่มขนาน เส้นผ่านศูนย์กลาง 19 mm ความยาว 40 mm และความกว้างลิ่ม 6 mm
ถาม: มอเตอร์มีเบรกยึดหรือไม่?
ตอบ: มี เบรกยึดในตัวมีแรงบิดยึดตามข้อมูลจำเพาะ 9 N.m
แนวทางการติดตั้งภาคสนาม
- ติดตั้งมอเตอร์โดยใช้หน้าแปลนมาตรฐานสากลขนาด 100 mm และรูยึดทั้งสี่รูตามที่ระบุ
- ตรวจสอบการจัดแนวเพลาก่อนเชื่อมต่อกลไกขับเคลื่อนเข้ากับเพลาร่องลิ่มขนาน
- ควบคุมโหลดในแนวรัศมีและแนวแกนของเพลาให้อยู่ภายในขีดจำกัดแรงที่ระบุสำหรับความเร็วใช้งานจริง
- เชื่อมต่อมอเตอร์โดยใช้คอนเน็กเตอร์ไฟฟ้าแบบมุมฉากหมุนได้ตามที่ระบุ
- เดินสายไฟมอเตอร์และสายเอ็นโคเดอร์แยกจากกันเมื่อทำได้ เพื่อลดสัญญาณรบกวนทางไฟฟ้า
- เชื่อมต่อชีลด์สายเคเบิลตามรูปแบบการต่อลงดินของไดรฟ์และเครื่องจักร
- ยืนยันความถูกต้องของการเดินสายเอ็นโคเดอร์และความเข้ากันได้ของอินเทอร์เฟซ Hiperface ก่อนเริ่มใช้งาน
- เว้นระยะรอบมอเตอร์ให้เพียงพอสำหรับการระบายความร้อนด้วยการพาความร้อนตามธรรมชาติ
- ตรวจสอบการป้องกัน IP ที่จำเป็นบริเวณมอเตอร์และจุดเชื่อมต่อเพลาหลังการติดตั้งทางกล
- กำหนดค่าระบบการเคลื่อนที่ PacDrive 3 ที่เกี่ยวข้องโดยใช้รหัสอ้างอิงการเลือกขนาด SH31001P และพิกัดทางไฟฟ้าของมอเตอร์
ประโยชน์ของผลิตภัณฑ์
ประโยชน์ของผลิตภัณฑ์
- สินค้าของแท้ 100% พร้อมส่งรวดเร็ว เรียนรู้เพิ่มเติม...
- นโยบายคืนสินค้า 30 วันเพื่อความมั่นใจในคุณภาพ เรียนรู้เพิ่มเติม...
- รับประกัน 12 เดือนเพื่อความสบายใจ เรียนรู้เพิ่มเติม...
รีวิว
รีวิว