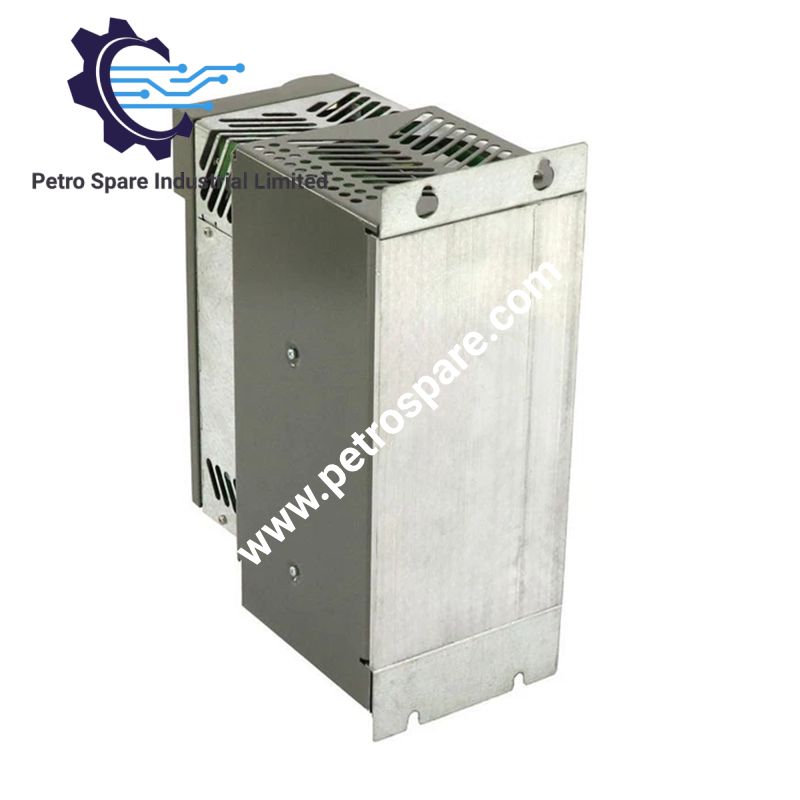


MC-4/11/22/400
คำอธิบาย
คำอธิบาย
ออกแบบมาสำหรับการควบคุมตำแหน่ง ความเร็ว และแรงบิดของเซอร์โวมอเตอร์ในระบบควบคุมการเคลื่อนไหว PacDrive Schneider Electric / ELAU PacDrive MC-4/11/22/400 (MC-4 Servo Drive) ให้การแปลงกำลังไฟฟ้ามอเตอร์ AC สามเฟสโดยตรงและการสื่อสารแบบเรียลไทม์ผ่าน SERCOS อุปกรณ์นี้รองรับเซอร์โวมอเตอร์ AC แบบซิงโครนัสแม่เหล็กถาวร ระบบป้อนกลับจากเอ็นโคเดอร์ อินพุตดิจิทัลความเร็วสูง และความถี่สวิตชิ่ง PWM ที่เลือกได้
ข้อมูลจำเพาะฮาร์ดแวร์
| พารามิเตอร์ | ข้อมูลจำเพาะ |
|---|---|
| รุ่น | MC-4/11/22/400 |
| แบรนด์ | Schneider Electric / ELAU |
| ซีรีส์ผลิตภัณฑ์ | PacDrive MC-4 Series |
| ประเภทผลิตภัณฑ์ | ไดรฟ์เซอร์โว AC |
| แรงดันไฟฟ้าอินพุตจากแหล่งจ่ายหลัก | 3 x 400 ถึง 480 VAC, +/- 10% |
| ความถี่แหล่งจ่ายหลัก | 48 ถึง 62 Hz |
| กระแสเอาต์พุตต่อเนื่อง | 11 A rms |
| กระแสเอาต์พุตสูงสุด | 22 A rms |
| แรงดันเอาต์พุต | สามเฟส, 0 ถึง 480 VAC |
| ความถี่เอาต์พุต | 0 ถึง 600 Hz |
| แรงดันบัส DC | ประมาณ 560 ถึง 680 VDC |
| แหล่งจ่ายแรงดันควบคุม | 24 VDC, +/- 10% |
| มอเตอร์ที่ใช้งานร่วมกันได้ | เซอร์โวมอเตอร์ AC แบบซิงโครนัสแม่เหล็กถาวร |
| ระบบป้อนกลับ | เอ็นโคเดอร์ Hiperface; เอ็นโคเดอร์แบบสัมบูรณ์หรือแบบเพิ่มค่า Sin/Cos |
| โหมดควบคุม | ตำแหน่ง ความเร็ว แรงบิด/กระแส |
| ความถี่สวิตชิ่ง PWM | 4 kHz / 8 kHz เลือกได้ |
| ฟิลด์บัส | อินเทอร์เฟซ SERCOS, ใยแก้วนำแสง |
| อินพุตดิจิทัล | อินพุตดิจิทัลความเร็วสูงในตัว |
| อินเทอร์เฟซป้อนกลับ | ขั้วต่อ Sub-D |
| ฟังก์ชันความปลอดภัย | ตัวเลือก STO / อินพุตความปลอดภัย ขึ้นอยู่กับรุ่นย่อย |
| อุณหภูมิขณะทำงาน | 0 ถึง +45 deg C |
| อุณหภูมิขณะจัดเก็บ | -25 ถึง +70 deg C |
| ระดับการป้องกัน | IP20 |
| การระบายความร้อน | ระบายความร้อนด้วยอากาศแบบบังคับโดยใช้พัดลมในตัว |
| น้ำหนัก | 6.26 lb |
การควบคุมการเคลื่อนไหว PacDrive และการซิงโครไนซ์ SERCOS
MC-4/11/22/400 ทำหน้าที่แปลงกำลังไฟฟ้า AC เพื่อควบคุมเซอร์โวมอเตอร์จากแหล่งจ่ายไฟสามเฟสระดับ 380 ถึง 480 VAC กระแสเอาต์พุตต่อเนื่องอยู่ที่ 11 A rms และกระแสเอาต์พุตสูงสุดอยู่ที่ 22 A rms สำหรับการเร่งความเร็วแบบไดนามิกและสภาวะโหลด
การสื่อสาร SERCOS ใช้อินเทอร์เฟซใยแก้วนำแสงเพื่อประสานงานแบบเรียลไทม์ภายในระบบการเคลื่อนไหว PacDrive การป้อนกลับจากเอ็นโคเดอร์เชื่อมต่อผ่านอินเทอร์เฟซ Sub-D โดยเฉพาะ ขณะที่อินพุตดิจิทัลความเร็วสูงในตัวสามารถรับสัญญาณจากทัชโพรบหรือมาร์กลงทะเบียนได้
ไดรฟ์รองรับโหมดควบคุมตำแหน่ง ความเร็ว และแรงบิด/กระแส ความถี่สวิตชิ่ง PWM 4 kHz หรือ 8 kHz ที่เลือกได้ ช่วยให้ใช้งานโหมดควบคุมมอเตอร์ตามที่ระบุ แรงดันบัส DC อยู่ที่ประมาณ 560 ถึง 680 VDC
คำถามที่พบบ่อย
ถาม: MC-4/11/22/400 รองรับระบบป้อนกลับจากมอเตอร์แบบใดบ้าง?
ตอบ: ข้อมูลจำเพาะที่ให้มาระบุว่ารองรับเอ็นโคเดอร์ Hiperface และการป้อนกลับจากเอ็นโคเดอร์แบบสัมบูรณ์หรือแบบเพิ่มค่า Sin/Cos
ถาม: พิกัดกระแสเอาต์พุตต่อเนื่องและกระแสสูงสุดเป็นเท่าใด?
ตอบ: กระแสเอาต์พุตต่อเนื่องอยู่ที่ 11 A rms และกระแสเอาต์พุตสูงสุดอยู่ที่ 22 A rms
ถาม: มีอินเทอร์เฟซการสื่อสารใดสำหรับการซิงโครไนซ์ PacDrive?
ตอบ: อุปกรณ์มีอินเทอร์เฟซ SERCOS ที่ใช้ใยแก้วนำแสงสำหรับการซิงโครไนซ์ระบบการเคลื่อนไหวแบบเรียลไทม์
แนวทางการติดตั้งภาคสนาม
ติดตั้ง MC-4/11/22/400 ภายในตู้ควบคุมที่เหมาะสม เนื่องจากระดับการป้องกันของตัวเครื่องคือ IP20 จัดเตรียมแหล่งจ่ายไฟ AC สามเฟสตามที่ระบุ และแหล่งจ่ายควบคุม 24 VDC แยกต่างหากตามข้อกำหนดการติดตั้งทางไฟฟ้า
เดินสายกำลังมอเตอร์แยกจากสายเอ็นโคเดอร์และสายสื่อสาร SERCOS เพื่อลดสัญญาณรบกวนทางไฟฟ้า ต่อสายป้อนกลับมอเตอร์เข้ากับอินเทอร์เฟซ Sub-D ที่กำหนด และดูแลการชีลด์รวมถึงการต่อลงกราวด์ของตู้อย่างเหมาะสม
จัดให้มีการไหลเวียนอากาศภายในตู้อย่างเพียงพอสำหรับระบบระบายความร้อนด้วยอากาศแบบบังคับ และอย่าให้ช่องระบายอากาศถูกกีดขวาง ตรวจสอบแรงดันไฟฟ้าขาเข้า การจัดเฟส แรงดันควบคุม ความเข้ากันได้ของมอเตอร์ ประเภทเอ็นโคเดอร์ และการเชื่อมต่อ SERCOS ก่อนจ่ายไฟให้ไดรฟ์
หากรุ่นย่อยที่ติดตั้งมี STO หรืออินพุตความปลอดภัยอื่นๆ ให้เดินสายวงจรเหล่านี้ตามการออกแบบความปลอดภัยของเครื่องจักรที่เกี่ยวข้องและเอกสารประกอบไดรฟ์ที่ตรงรุ่น
ประโยชน์ของผลิตภัณฑ์
ประโยชน์ของผลิตภัณฑ์
- สินค้าของแท้ 100% พร้อมส่งรวดเร็ว เรียนรู้เพิ่มเติม...
- นโยบายคืนสินค้า 30 วันเพื่อความมั่นใจในคุณภาพ เรียนรู้เพิ่มเติม...
- รับประกัน 12 เดือนเพื่อความสบายใจ เรียนรู้เพิ่มเติม...
รีวิว
รีวิว