

MC-4/11/10/400
คำอธิบาย
คำอธิบาย
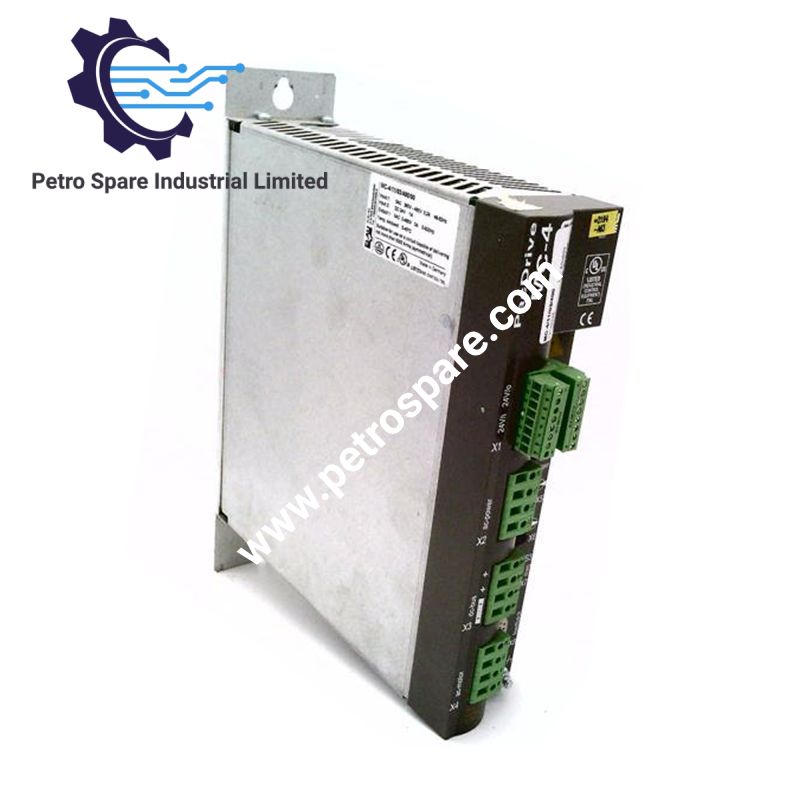
Schneider Electric MC-4/11/10/400 ซึ่งมีระบุในแค็ตตาล็อกอีกชื่อว่าเซอร์โวไดรฟ์ MC-4/11/10/400 รองรับการแปลงกำลังไฟสำหรับมอเตอร์สามเฟส และการควบคุมตำแหน่ง ความเร็ว และแรงบิดแบบวงรอบปิดภายในระบบควบคุมการเคลื่อนที่ PacDrive MC-4 อุปกรณ์นี้รองรับแหล่งจ่ายไฟ 380-480 V AC และให้กระแสเอาต์พุตต่อเนื่องสูงสุด 10 A RMS พร้อมการสื่อสารผ่านไฟเบอร์ออปติก SERCOS II และอินเทอร์เฟซป้อนกลับ EnDat 2.2, HIPERFACE DSL หรือ Resolver
ข้อมูลจำเพาะฮาร์ดแวร์
| พารามิเตอร์ | ข้อมูลจำเพาะ |
|---|---|
| รุ่น | MC-4/11/10/400 |
| แบรนด์ | Schneider Electric |
| ซีรีส์ | PacDrive MC-4 |
| ประเภทผลิตภัณฑ์ | ดิจิทัลเซอร์โวไดรฟ์ |
| กำลังพิกัด | 4 kW |
| แรงดันไฟฟ้าอินพุต | สามเฟส 400 V AC +/-10% |
| แรงดันไฟฟ้าแหล่งจ่าย | 380-480 V AC |
| ความถี่แหล่งจ่าย | 50/60 Hz |
| กระแสต่อเนื่อง | 10 A RMS |
| กระแสพีก | 33 A, โอเวอร์โหลด 300% |
| แรงดันไฟฟ้าควบคุม | 24 V DC, -15% / +25% |
| กระแสควบคุม | 1 A |
| การใช้พลังงานของอุปกรณ์อิเล็กทรอนิกส์ | ประมาณ 12 W |
| แรงดันไฟฟ้าเอาต์พุต | 0-480 V AC |
| ความถี่เอาต์พุต | 0-600 Hz |
| โหมดการควบคุม | ตำแหน่ง ความเร็ว แรงบิด |
| อินเทอร์เฟซการสื่อสาร | SERCOS II, ไฟเบอร์ออปติก |
| อินเทอร์เฟซป้อนกลับ | EnDat 2.2, HIPERFACE DSL, Resolver |
| ความถี่สวิตชิ่ง | 16 kHz |
| การระบายความร้อน | พัดลมภายใน |
| ระดับการป้องกัน | IP20 |
| อุณหภูมิขณะทำงาน | 0 deg C ถึง 55 deg C |
| น้ำหนัก | 9.04 lb |
อินเทอร์เฟซควบคุมการเคลื่อนไหวและไดรฟ์ของ PacDrive MC-4
MC-4/11/10/400 แปลงอินพุตสามเฟส 380-480 V AC เป็นเอาต์พุตมอเตอร์ 0-480 V AC ที่ควบคุมได้ โดยมีช่วงความถี่เอาต์พุต 0-600 Hz พิกัดกระแสต่อเนื่อง 10 A RMS และความสามารถรองรับกระแสพีก 33 A ช่วยรองรับการควบคุมมอเตอร์แบบวงรอบปิดภายใต้เงื่อนไขโอเวอร์โหลดที่กำหนด
SERCOS II ทำหน้าที่เป็นอินเทอร์เฟซการสื่อสารการเคลื่อนไหวผ่านไฟเบอร์ออปติก ไดรฟ์รองรับโหมดควบคุมตำแหน่ง ความเร็ว และแรงบิด และรับสัญญาณป้อนกลับจากอุปกรณ์ EnDat 2.2, HIPERFACE DSL และ Resolver ความถี่สวิตชิ่ง 16 kHz กำหนดการทำงานของสวิตชิ่งอินเวอร์เตอร์ ขณะที่พัดลมภายในช่วยระบายความร้อนที่เกิดขึ้นระหว่างการทำงานของไดรฟ์
คำถามที่พบบ่อย
ถาม: MC-4/11/10/400 รองรับอินเทอร์เฟซป้อนกลับใดบ้าง?
ตอบ: ไดรฟ์รองรับอินเทอร์เฟซป้อนกลับ EnDat 2.2, HIPERFACE DSL และ Resolver
ถาม: พิกัดกระแสเอาต์พุตต่อเนื่องและกระแสพีกเป็นเท่าใด?
ตอบ: กระแสเอาต์พุตต่อเนื่องคือ 10 A RMS ส่วนกระแสพีกที่ระบุคือ 33 A พร้อมพิกัดโอเวอร์โหลด 300%
ถาม: มีอินเทอร์เฟซการสื่อสารใดสำหรับการควบคุมการเคลื่อนไหว?
ตอบ: ไดรฟ์ใช้อินเทอร์เฟซไฟเบอร์ออปติก SERCOS II สำหรับการสื่อสารการเคลื่อนไหว
แนวทางการติดตั้งภาคสนาม
ติดตั้งเซอร์โวไดรฟ์ในตู้ที่เหมาะสมกับระดับการป้องกัน IP20 รักษาระยะห่างทางไฟฟ้าที่กำหนด และจัดให้มีการไหลเวียนอากาศเพียงพอรอบเส้นทางระบายความร้อนของพัดลมภายใน
เชื่อมต่อแหล่งจ่ายไฟ AC สามเฟสตามเอกสารการติดตั้ง MC-4 ที่เกี่ยวข้อง และตรวจสอบแรงดันไฟฟ้าแหล่งจ่ายก่อนจ่ายไฟให้ชุดอุปกรณ์ ควรเดินสายแหล่งจ่ายควบคุม 24 V DC แยกจากวงจรกำลังมอเตอร์
เดินสายกำลังมอเตอร์แยกจากสายป้อนกลับและสายสื่อสารเพื่อลดการเหนี่ยวนำทางแม่เหล็กไฟฟ้า ใช้สายป้อนกลับและการจัดวางคอนเน็กเตอร์ตามที่ระบุสำหรับอินเทอร์เฟซ EnDat 2.2, HIPERFACE DSL หรือ Resolver ที่เลือกใช้
สำหรับการเชื่อมต่อไฟเบอร์ออปติก SERCOS II ให้ปฏิบัติตามข้อกำหนดการเดินสายไฟเบอร์และรัศมีการดัดที่ระบุ ห้ามวางสายไฟเบอร์ให้รับแรงทางกล หรือเดินผ่านบริเวณที่สัมผัสความร้อนสูงเกินไปหรือมีแรงกดทับ
ตรวจสอบการต่อลงดินเพื่อความปลอดภัย การชีลด์สายไฟ การเสียบคอนเน็กเตอร์ และขั้วสัญญาณป้อนกลับของมอเตอร์ก่อนเริ่มใช้งาน ตรวจสอบให้แน่ใจว่ามอเตอร์และอุปกรณ์ป้อนกลับที่เชื่อมต่อเข้ากันได้กับพารามิเตอร์เซอร์โวไดรฟ์ที่กำหนดค่าไว้
ประโยชน์ของผลิตภัณฑ์
ประโยชน์ของผลิตภัณฑ์
- สินค้าของแท้ 100% พร้อมส่งรวดเร็ว เรียนรู้เพิ่มเติม...
- นโยบายคืนสินค้า 30 วันเพื่อความมั่นใจในคุณภาพ เรียนรู้เพิ่มเติม...
- รับประกัน 12 เดือนเพื่อความสบายใจ เรียนรู้เพิ่มเติม...
รีวิว
รีวิว