

SH31001P12F2000
Deskripsi
Deskripsi
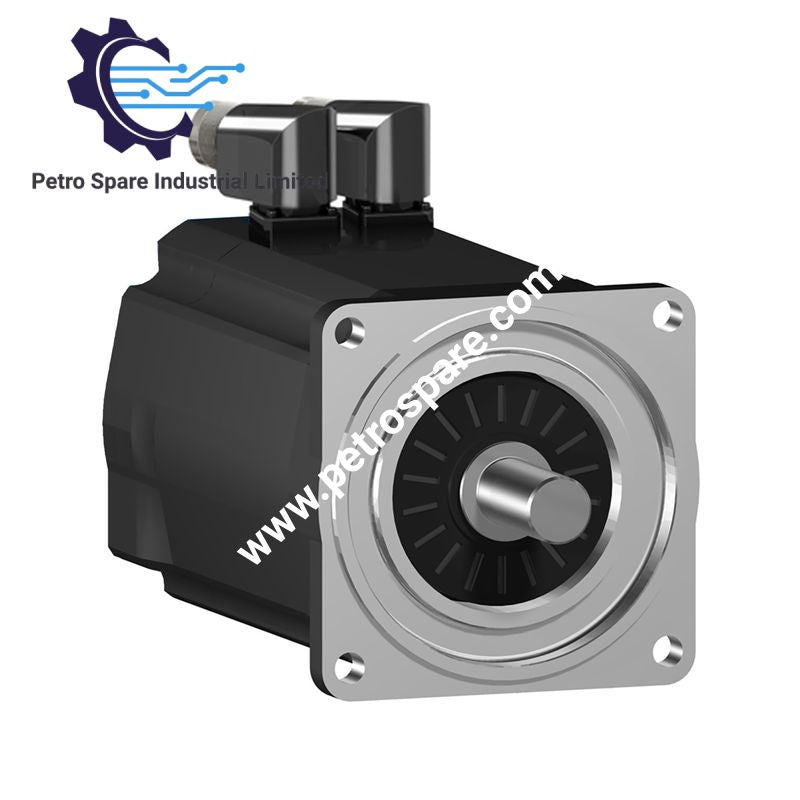
Dikonfigurasi untuk gerakan rotasi dan umpan balik encoder dalam sistem gerak PacDrive 3, Schneider Electric SH31001P12F2000 (SH31001P motor servo SH3) menyediakan keluaran elektromekanis tiga fase dengan poros berkunci paralel, rem penahan, dan encoder SinCos Hiperface multiturn absolut.
Spesifikasi Perangkat Keras
| Parameter | Spesifikasi |
|---|---|
| Model | SH31001P12F2000 |
| Model Dasar | SH31001P |
| Merek | Schneider Electric |
| Jenis Produk | Motor Servo |
| Rangkaian | Lexium 52 & Motor |
| Kompatibilitas Sistem | PacDrive 3 |
| Asal | DE |
| Berat | 4.8 kg |
| Dimensi | panjang 199.5 mm; diameter kerah pemusat 95 mm; kedalaman kerah pemusat 3.5 mm |
| Suhu Operasi | Tidak ditentukan dalam data yang diberikan |
| Konsumsi Daya | Daya kontinu: 1190 W |
| Kecepatan Mekanis Maksimum | 6000 rpm |
| Tegangan Catu Terukur | 115...480 V |
| Fase | Tiga fase |
| Arus Stall Kontinu | 3.5 A |
| Torsi Stall Kontinu | 2.94 N.m |
| Torsi Stall Puncak | 9.6 N.m |
| Arus Maksimum Irms | 12.0 A |
| Daya Keluaran Nominal | 410 W pada 115 V fase tunggal; 790 W pada 230 V fase tunggal; 1410 W pada 400 V tiga fase; 1630 W pada 480 V tiga fase |
| Kecepatan Nominal | 1250 rpm pada 115 V; 2500 rpm pada 230 V; 5000 rpm pada 400 V; 6000 rpm pada 480 V |
| Torsi Nominal | 2.91 N.m pada 115 V; 2.64 N.m pada 230 V; 2.27 N.m pada 400 V; 2.27 N.m pada 480 V |
| Ujung Poros | Kunci paralel |
| Diameter Poros | 19 mm |
| Panjang Poros | 40 mm |
| Lebar Kunci | 6 mm |
| Jenis Encoder | SinCos Hiperface multiturn absolut |
| Resolusi Umpan Balik Kecepatan | 128 periode |
| Rem Penahan | Ya |
| Torsi Penahan | 9 N.m |
| Pemasangan | Flensa standar internasional |
| Ukuran Flensa Motor | 100 mm |
| Sambungan Listrik | Konektor siku-siku yang dapat diputar |
| Perlindungan IP | Bushing poros IP54 tanpa cincin seal poros; motor IP65; bushing poros IP65 |
| Pendinginan | Konveksi alami |
| Inersia Rotor | 2.018 kg.cm2 |
| Resistansi Stator | 3.8 Ohm |
| Induktansi Stator | 9.5 mH |
| Jumlah Kutub Motor | 4 |
| Gaya Radial Maksimum | 900 N pada 1000 rpm; 720 N pada 2000 rpm; 630 N pada 3000 rpm; 570 N pada 4000 rpm; 530 N pada 5000 rpm |
| Gaya Aksial Maksimum | 160 N |
| Lubang Pemasangan | 4 lubang, diameter 9.0 mm, lingkaran pemasangan 115 mm |
| Konstanta Torsi | 0.84 N.m/A pada 120 deg C |
| Konstanta GGL Balik | 60 V/krpm pada 20 deg C |
| Suhu Panas Tembaga | 130 deg C |
| GTIN | 3606485296586 |
Karakteristik Motor Servo dan Encoder
Motor SH3 menggunakan rakitan elektromagnetik empat kutub dengan pendinginan konveksi alami dan poros berdiameter 19 mm dengan kunci. Umpan balik gerakan disediakan oleh encoder SinCos Hiperface multiturn absolut dengan resolusi umpan balik kecepatan 128 periode. Rem penahan terintegrasi menyediakan torsi penahan 9 N.m.
Motor ini menyediakan kecepatan mekanis maksimum 6000 rpm dan torsi stall puncak 9.6 N.m. Batas beban mekanis ditentukan secara terpisah untuk gaya radial dan aksial. Gaya radial maksimum bervariasi sesuai kecepatan poros dan mencapai 530 N pada 5000 rpm. Antarmuka listrik menggunakan konektor siku-siku yang dapat diputar.
Untuk instalasi kontrol gerak Schneider Electric, kompatibilitas umpan balik encoder, data penentuan ukuran motor, dan konfigurasi drive harus sesuai dengan referensi motor SH31001P. Data yang diberikan mengidentifikasi PacDrive 3 sebagai sistem gerak yang kompatibel dan SH31001P sebagai referensi penentuan ukuran.
Pertanyaan yang Sering Diajukan
T: Encoder apa yang terintegrasi dalam SH31001P12F2000?
J: Motor ini memiliki encoder SinCos Hiperface multiturn absolut dengan resolusi umpan balik kecepatan 128 periode.
T: Konfigurasi poros mekanis apa yang disediakan?
J: Motor ini memiliki poros berkunci paralel berdiameter 19 mm dan panjang 40 mm dengan lebar kunci 6 mm.
T: Apakah motor ini dilengkapi rem penahan?
J: Ya. Rem penahan terintegrasi memiliki torsi penahan yang ditentukan sebesar 9 N.m.
Panduan Instalasi Lapangan
- Pasang motor menggunakan flensa standar internasional 100 mm dan empat lubang pemasangan yang ditentukan.
- Periksa kesejajaran poros sebelum menghubungkan mekanisme yang digerakkan ke poros berkunci paralel.
- Jaga beban poros radial dan aksial dalam batas gaya yang ditentukan untuk kecepatan operasi aktual.
- Sambungkan motor menggunakan konektor listrik siku-siku yang dapat diputar seperti yang ditentukan.
- Rutekan kabel daya motor dan kabel encoder secara terpisah jika memungkinkan untuk mengurangi interferensi listrik.
- Sambungkan pelindung kabel sesuai skema pembumian drive dan mesin.
- Pastikan kompatibilitas pengkabelan encoder dan antarmuka Hiperface sebelum commissioning.
- Sediakan ruang bebas yang memadai di sekitar motor untuk pendinginan konveksi alami.
- Pastikan perlindungan IP yang diperlukan pada antarmuka motor dan poros setelah pemasangan mekanis.
- Konfigurasikan sistem gerak PacDrive 3 terkait menggunakan referensi penentuan ukuran SH31001P dan peringkat listrik motor.
Manfaat Produk
Manfaat Produk
- 100% produk asli tersedia dengan pengiriman cepat. Pelajari lebih lanjut...
- Kebijakan pengembalian 30 hari untuk jaminan kualitas. Pelajari lebih lanjut...
- Garansi 12 bulan untuk ketenangan pikiran. Pelajari lebih lanjut...
Ulasan
Ulasan