

SH31003P11A2000
Descripción
Descripción
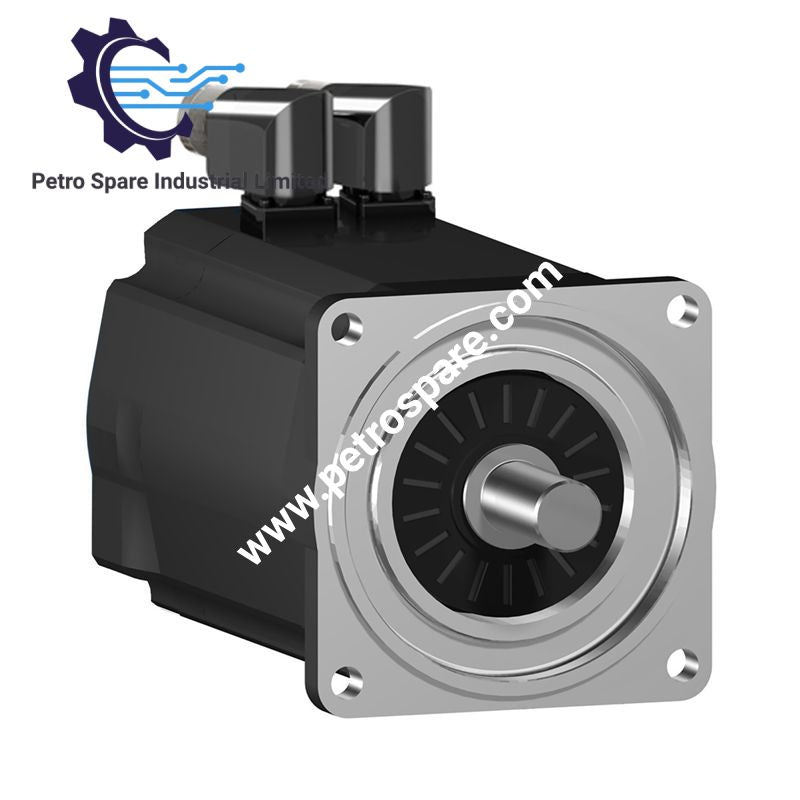
Configurado para la transmisión de par y velocidad de servomotor en sistemas de control de movimiento PacDrive 3, el Schneider Electric SH31003P11A2000 (servomotor SH3) proporciona movimiento electromecánico directo mediante un devanado de motor trifásico y un encoder absoluto de una vuelta SinCos Hiperface. Tiene un eje con chaveta paralela, no incluye freno de retención, alcanza una velocidad mecánica máxima de 6000 rpm y cuenta con conectores eléctricos en ángulo recto giratorios.
Especificaciones del hardware
| Parámetro | Especificación |
|---|---|
| Modelo | SH31003P11A2000 |
| Marca | Schneider Electric |
| Tipo de producto | Servomotor |
| Serie | Lexium 52 & Motors / SH3 |
| Compatibilidad del sistema | PacDrive 3 |
| Peso | 7.5 kg |
| Dimensiones | 240.5 mm de longitud; 95 mm de diámetro del collarín de centrado; 3.5 mm de profundidad del collarín de centrado |
| Temperatura de funcionamiento | No especificada en los datos proporcionados |
| Consumo de energía | 2400 W de potencia continua |
| Velocidad mecánica máxima | 6000 rpm |
| Tensión de alimentación nominal | 115-480 V |
| Fases | Trifásico |
| Corriente continua de bloqueo | 6.6 A |
| Par continuo de bloqueo | 8 N.m |
| Par máximo de bloqueo | 28.3 N.m |
| Potencia de salida nominal | 790 W a 115 V; 1470 W a 230 V; 2390 W a 400 V; 2560 W a 480 V |
| Velocidad nominal | 1000 rpm a 115 V; 2000 rpm a 230 V; 4000 rpm a 400 V; 4800 rpm a 480 V |
| Encoder | Absoluto de una vuelta SinCos Hiperface |
| Resolución de realimentación de velocidad | 128 períodos |
| Freno de retención | Sin freno |
| Extremo del eje | Chaveta paralela |
| Diámetro del eje | 19 mm |
| Longitud del eje | 40 mm |
| Anchura de la chaveta | 6 mm |
| Brida del motor | Brida estándar internacional de 100 mm |
| Protección IP | Casquillo del eje IP54; motor IP65; casquillo del eje IP65 |
| Conexión eléctrica | Conector en ángulo recto giratorio |
| Inercia del rotor | 3.22 kg.cm2 |
| Resistencia del estator | 1.43 Ohm |
| Inductancia del estator | 4.7 mH |
| Número de polos del motor | 4 |
| Fuerza radial máxima | 1050 N a 1000 rpm; 830 N a 2000 rpm; 730 N a 3000 rpm; 660 N a 4000 rpm |
| Fuerza axial máxima | 160 N |
| Refrigeración | Convección natural |
| Orificios de montaje | 4 x 9.0 mm |
| Círculo de orificios de montaje | 115 mm |
| Constante de par | 1.22 N.m/A a 120 deg C |
| Constante de fuerza contraelectromotriz | 77 V/krpm a 20 deg C |
| Temperatura máxima del cobre | 130 deg C |
Realimentación del motor e interfaz mecánica
El motor SH3 utiliza un encoder absoluto de una vuelta SinCos Hiperface con una resolución de realimentación de velocidad de 128 períodos. El eje con chaveta paralela tiene un diámetro de 19 mm, una longitud de 40 mm y una anchura de chaveta de 6 mm. La brida de 100 mm utiliza cuatro orificios de montaje de 9.0 mm dispuestos sobre un círculo de 115 mm.
El motor no tiene freno de retención. Por tanto, el acoplamiento de la carga mecánica depende del sistema externo de frenado o retención de la máquina. La fuerza axial máxima especificada es de 160 N, mientras que la fuerza radial admisible varía según la velocidad de rotación.
Preguntas frecuentes
P: ¿Qué encoder incorpora el SH31003P11A2000?
R: Cuenta con un encoder absoluto de una vuelta SinCos Hiperface, con una resolución de realimentación de velocidad de 128 períodos.
P: ¿Incluye este motor un freno de retención?
R: No. La especificación proporcionada indica que no incluye freno de retención.
P: ¿Cuál es la velocidad mecánica máxima?
R: La velocidad mecánica máxima es de 6000 rpm.
Directrices para la instalación en campo
Monte el motor utilizando la brida especificada de 100 mm y los cuatro orificios de montaje. Mantenga la alineación especificada del eje entre el motor y el mecanismo accionado para limitar las cargas radiales y axiales.
Utilice la conexión del eje con chaveta paralela junto con un acoplamiento o cubo mecánicamente compatible. No supere los límites de fuerza radial y axial indicados, especialmente a velocidades de rotación elevadas.
Conecte el motor y el encoder mediante los conectores designados. Cuando sea posible, tienda los conductores de alimentación del motor separados del cableado del encoder y de otras señales de realimentación de bajo nivel para reducir el acoplamiento electromagnético. Conecte las pantallas de los cables según el esquema de puesta a tierra del accionamiento y de la máquina.
El motor utiliza refrigeración por convección natural. Deje suficiente espacio libre alrededor de la carcasa del motor para evitar obstruir la disipación del calor. Verifique las especificaciones del motor, el accionamiento, la tensión de alimentación, la interfaz del encoder y la carga mecánica antes de la puesta en servicio.
Beneficios del Producto
Beneficios del Producto
- Productos 100% genuinos en stock con entrega rápida. Aprende más...
- Política de devolución de 30 días para garantía de calidad. Aprende más...
- Garantía de 12 meses para tranquilidad. Aprende más...
Reseñas
Reseñas