

SH31003P11A2000
Beschreibung
Beschreibung
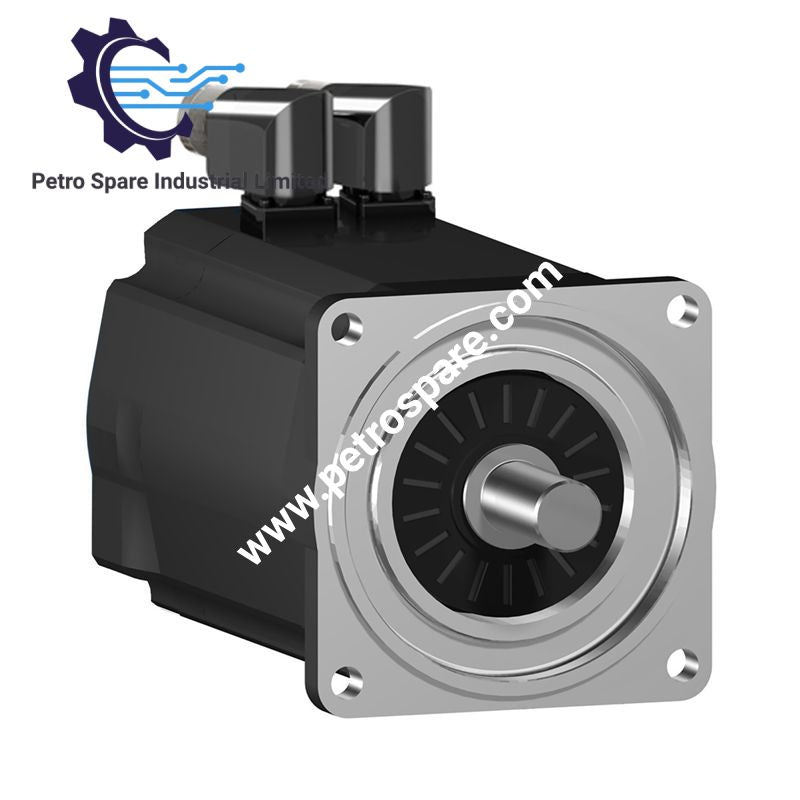
Der Schneider Electric SH31003P11A2000 (SH3-Servomotor) ist für die Drehmoment- und Drehzahlübertragung in PacDrive 3-Bewegungssteuerungssystemen ausgelegt und ermöglicht eine direkte elektromechanische Bewegung über eine dreiphasige Motorwicklung und einen absoluten Singleturn-SinCos-Hiperface-Encoder. Er verfügt über eine Welle mit Passfedernut, keine Haltebremse, eine maximale mechanische Drehzahl von 6000 U/min und drehbare, abgewinkelte elektrische Steckverbinder.
Hardwarespezifikationen
| Parameter | Spezifikation |
|---|---|
| Modell | SH31003P11A2000 |
| Marke | Schneider Electric |
| Produkttyp | Servomotor |
| Serie | Lexium 52 & Motoren / SH3 |
| Systemkompatibilität | PacDrive 3 |
| Gewicht | 7,5 kg |
| Abmessungen | 240,5 mm Länge; 95 mm Durchmesser des Zentrierbunds; 3,5 mm Tiefe des Zentrierbunds |
| Betriebstemperatur | In den bereitgestellten Daten nicht angegeben |
| Leistungsaufnahme | 2400 W Dauerleistung |
| Maximale mechanische Drehzahl | 6000 U/min |
| Nennversorgungsspannung | 115-480 V |
| Phasen | Dreiphasig |
| Dauerstillstandsstrom | 6,6 A |
| Dauerstillstandsdrehmoment | 8 N.m |
| Maximales Stillstandsdrehmoment | 28,3 N.m |
| Nennausgangsleistung | 790 W bei 115 V; 1470 W bei 230 V; 2390 W bei 400 V; 2560 W bei 480 V |
| Nenndrehzahl | 1000 U/min bei 115 V; 2000 U/min bei 230 V; 4000 U/min bei 400 V; 4800 U/min bei 480 V |
| Encoder | Absoluter Singleturn-SinCos-Hiperface-Encoder |
| Auflösung der Drehzahlrückmeldung | 128 Perioden |
| Haltebremse | Ohne |
| Wellenende | Passfedernut |
| Wellendurchmesser | 19 mm |
| Wellenlänge | 40 mm |
| Passfederbreite | 6 mm |
| Motorflansch | 100-mm-Flansch nach internationalem Standard |
| IP-Schutzart | IP54 an der Wellendurchführung; IP65 am Motor; IP65 an der Wellendurchführung |
| Elektrischer Anschluss | Drehbarer, abgewinkelter Steckverbinder |
| Trägheitsmoment des Rotors | 3,22 kg.cm2 |
| Statorwiderstand | 1,43 Ohm |
| Statorinduktivität | 4,7 mH |
| Anzahl der Motorpole | 4 |
| Maximale Radialkraft | 1050 N bei 1000 U/min; 830 N bei 2000 U/min; 730 N bei 3000 U/min; 660 N bei 4000 U/min |
| Maximale Axialkraft | 160 N |
| Kühlung | Natürliche Konvektion |
| Befestigungsbohrungen | 4 x 9,0 mm |
| Befestigungslochkreis | 115 mm |
| Drehmomentkonstante | 1,22 N.m/A bei 120 °C |
| Gegen-EMK-Konstante | 77 V/krpm bei 20 °C |
| Heiße Kupfertemperatur | 130 °C |
Motorfeedback und mechanische Schnittstelle
Der SH3-Motor verwendet einen absoluten Singleturn-SinCos-Hiperface-Encoder mit einer Auflösung der Drehzahlrückmeldung von 128 Perioden. Die Welle mit Passfedernut hat einen Durchmesser von 19 mm, eine Länge von 40 mm und eine Passfederbreite von 6 mm. Der 100-mm-Flansch verfügt über vier 9,0-mm-Befestigungsbohrungen, die auf einem Kreis mit 115 mm Durchmesser angeordnet sind.
Der Motor verfügt über keine Haltebremse. Die Kopplung der mechanischen Last hängt daher von der externen Brems- oder Haltevorrichtung der Maschine ab. Die maximal angegebene Axialkraft beträgt 160 N, während die zulässige Radialkraft von der Drehzahl abhängt.
Häufig gestellte Fragen
F: Welcher Encoder ist im SH31003P11A2000 verbaut?
A: Er verfügt über einen absoluten Singleturn-SinCos-Hiperface-Encoder mit einer Auflösung der Drehzahlrückmeldung von 128 Perioden.
F: Ist dieser Motor mit einer Haltebremse ausgestattet?
A: Nein. In der bereitgestellten Spezifikation ist keine Haltebremse angegeben.
F: Wie hoch ist die maximale mechanische Drehzahl?
A: Die maximale mechanische Drehzahl beträgt 6000 U/min.
Richtlinien für die Installation vor Ort
Montieren Sie den Motor mit dem angegebenen 100-mm-Flansch und den vier Befestigungsbohrungen. Halten Sie die angegebene Wellenausrichtung zwischen Motor und angetriebenem Mechanismus ein, um die radiale und axiale Belastung zu begrenzen.
Verwenden Sie die Wellenverbindung mit Passfedernut zusammen mit einer mechanisch kompatiblen Kupplung oder Nabe. Überschreiten Sie insbesondere bei höheren Drehzahlen nicht die angegebenen Grenzwerte für Radial- und Axialkräfte.
Schließen Sie Motor und Encoder über die vorgesehenen Steckverbinder an. Verlegen Sie die Motorstromleitungen nach Möglichkeit getrennt von Encoder- und anderen Signal- und Rückmeldungsleitungen mit niedrigem Pegel, um elektromagnetische Einkopplungen zu reduzieren. Verbinden Sie die Kabelschirme entsprechend dem Erdungskonzept von Antrieb und Maschine.
Der Motor wird durch natürliche Konvektion gekühlt. Sorgen Sie für ausreichend Freiraum um das Motorgehäuse, damit die Wärmeabfuhr nicht behindert wird. Überprüfen Sie vor der Inbetriebnahme Motor, Antrieb, Versorgungsspannung, Encoder-Schnittstelle und die Nennwerte der mechanischen Last.
Produktvorteile
Produktvorteile
- 100% echte Produkte auf Lager mit schneller Lieferung. Mehr erfahren...
- 30-tägige Rückgaberecht zur Qualitätssicherung. Mehr erfahren...
- 12 Monate Garantie für sorgenfreie Nutzung. Mehr erfahren...
Bewertungen
Bewertungen