

SH31001P12F2000
Beschreibung
Beschreibung
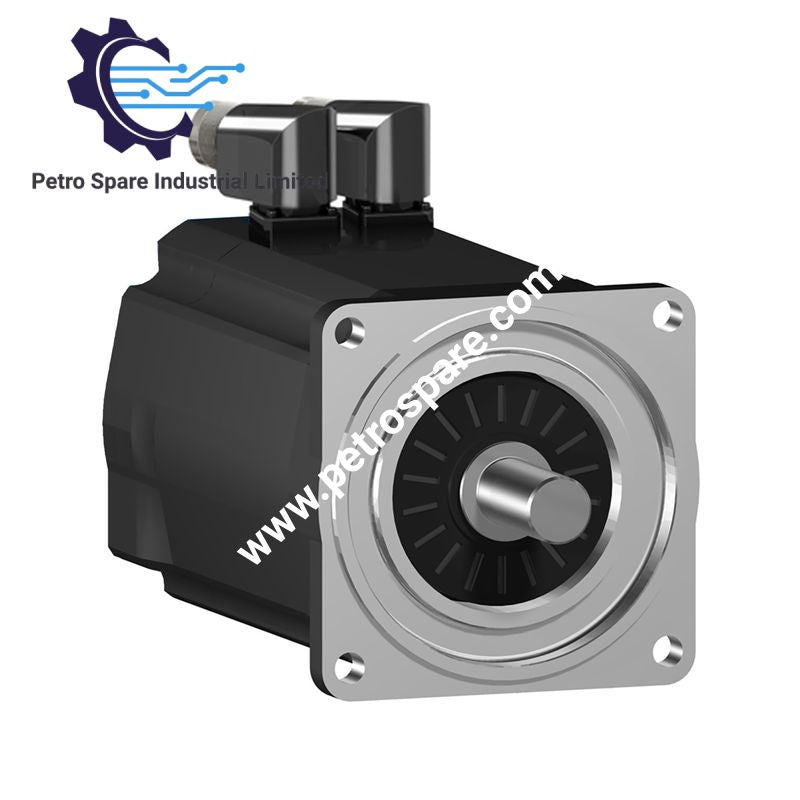
Ausgelegt für Drehbewegungen und Encoder-Feedback in PacDrive 3-Bewegungssystemen liefert der Schneider Electric SH31001P12F2000 (SH31001P-SH3-Servomotor) eine elektromechanische Dreiphasenleistung mit Welle mit Passfedernut, Haltebremse und absolutem Multiturn-SinCos-Hiperface-Encoder.
Hardware-Spezifikationen
| Parameter | Spezifikation |
|---|---|
| Modell | SH31001P12F2000 |
| Basismodell | SH31001P |
| Marke | Schneider Electric |
| Produkttyp | Servomotor |
| Produktreihe | Lexium 52 & Motoren |
| Systemkompatibilität | PacDrive 3 |
| Herkunft | DE |
| Gewicht | 4.8 kg |
| Abmessungen | 199.5 mm Länge; 95 mm Durchmesser des Zentrierbunds; 3.5 mm Tiefe des Zentrierbunds |
| Betriebstemperatur | In den bereitgestellten Daten nicht angegeben |
| Leistungsaufnahme | Dauerleistung: 1190 W |
| Maximale mechanische Drehzahl | 6000 rpm |
| Nennversorgungsspannung | 115...480 V |
| Phase | Dreiphasig |
| Stillstandsdauerstrom | 3.5 A |
| Stillstandsdauermoment | 2.94 N.m |
| Stillstands-Spitzenmoment | 9.6 N.m |
| Maximaler Strom Irms | 12.0 A |
| Nominale Ausgangsleistung | 410 W bei 115 V einphasig; 790 W bei 230 V einphasig; 1410 W bei 400 V dreiphasig; 1630 W bei 480 V dreiphasig |
| Nenndrehzahl | 1250 rpm bei 115 V; 2500 rpm bei 230 V; 5000 rpm bei 400 V; 6000 rpm bei 480 V |
| Nennmoment | 2.91 N.m bei 115 V; 2.64 N.m bei 230 V; 2.27 N.m bei 400 V; 2.27 N.m bei 480 V |
| Wellenende | Passfedernut |
| Wellendurchmesser | 19 mm |
| Wellenlänge | 40 mm |
| Passfederbreite | 6 mm |
| Encodertyp | Absoluter Multiturn-SinCos-Hiperface-Encoder |
| Auflösung der Drehzahlrückmeldung | 128 Perioden |
| Haltebremse | Ja |
| Haltemoment | 9 N.m |
| Montage | Internationaler Standardflansch |
| Motorflanschgröße | 100 mm |
| Elektrischer Anschluss | Drehbarer rechtwinkliger Steckverbinder |
| IP-Schutzart | IP54 Wellendurchführung ohne Wellendichtring; IP65 Motor; IP65 Wellendurchführung |
| Kühlung | Natürliche Konvektion |
| Rotorträgheitsmoment | 2.018 kg.cm2 |
| Statorwiderstand | 3.8 Ohm |
| Statorinduktivität | 9.5 mH |
| Motorpole | 4 |
| Maximale Radialkraft | 900 N bei 1000 rpm; 720 N bei 2000 rpm; 630 N bei 3000 rpm; 570 N bei 4000 rpm; 530 N bei 5000 rpm |
| Maximale Axialkraft | 160 N |
| Befestigungsbohrungen | 4 Bohrungen, 9.0 mm Durchmesser, 115 mm Befestigungskreis |
| Drehmomentkonstante | 0.84 N.m/A bei 120 deg C |
| Gegen-EMK-Konstante | 60 V/krpm bei 20 deg C |
| Kupfer-Übertemperatur | 130 deg C |
| GTIN | 3606485296586 |
Eigenschaften von Servomotor und Encoder
Der SH3-Motor verwendet eine elektromagnetische Baugruppe mit vier Polen, natürlicher Konvektionskühlung und einer Welle mit Passfedernut und 19 mm Durchmesser. Die Bewegungsrückmeldung erfolgt über einen absoluten Multiturn-SinCos-Hiperface-Encoder mit einer Auflösung der Drehzahlrückmeldung von 128 Perioden. Die integrierte Haltebremse liefert ein Haltemoment von 9 N.m.
Der Motor erreicht eine maximale mechanische Drehzahl von 6000 rpm und ein Stillstands-Spitzenmoment von 9.6 N.m. Die mechanischen Belastungsgrenzen sind für Radial- und Axialkräfte separat angegeben. Die maximale Radialkraft variiert mit der Wellendrehzahl und beträgt bei 5000 rpm 530 N. Die elektrische Schnittstelle verwendet drehbare rechtwinklige Steckverbinder.
Bei Installationen mit Schneider Electric-Bewegungssteuerungen müssen Encoder-Feedback-Kompatibilität, Motorauslegungsdaten und Antriebskonfiguration mit der Motorreferenz SH31001P übereinstimmen. Die bereitgestellten Daten nennen PacDrive 3 als kompatibles Bewegungssystem und SH31001P als Auslegungsreferenz.
Häufig gestellte Fragen
F: Welcher Encoder ist im SH31001P12F2000 integriert?
A: Der Motor verfügt über einen absoluten Multiturn-SinCos-Hiperface-Encoder mit einer Auflösung der Drehzahlrückmeldung von 128 Perioden.
F: Welche mechanische Wellenausführung ist vorhanden?
A: Der Motor verfügt über eine Welle mit 19 mm Durchmesser und 40 mm Länge, einer Passfedernut sowie einer Passfederbreite von 6 mm.
F: Verfügt der Motor über eine Haltebremse?
A: Ja. Die integrierte Haltebremse hat ein angegebenes Haltemoment von 9 N.m.
Richtlinien für die Installation vor Ort
- Montieren Sie den Motor mit dem angegebenen internationalen Standardflansch mit 100 mm und den vier Befestigungsbohrungen.
- Überprüfen Sie die Wellenausrichtung, bevor Sie den angetriebenen Mechanismus mit der Welle mit Passfedernut koppeln.
- Halten Sie die radialen und axialen Wellenlasten innerhalb der angegebenen Kraftgrenzen für die tatsächliche Betriebsgeschwindigkeit.
- Schließen Sie den Motor mit den angegebenen drehbaren rechtwinkligen elektrischen Steckverbindern an.
- Verlegen Sie Motorstrom- und Encoderleitungen nach Möglichkeit getrennt, um elektrische Störungen zu reduzieren.
- Schließen Sie die Kabelschirme entsprechend dem Erdungskonzept des Antriebs und der Maschine an.
- Bestätigen Sie vor der Inbetriebnahme die Kompatibilität der Encoderverdrahtung und der Hiperface-Schnittstelle.
- Sorgen Sie für ausreichenden Freiraum um den Motor, damit die natürliche Konvektionskühlung gewährleistet ist.
- Überprüfen Sie nach der mechanischen Installation den erforderlichen IP-Schutz am Motor und an der Wellenschnittstelle.
- Konfigurieren Sie das zugehörige PacDrive 3-Bewegungssystem anhand der Auslegungsreferenz SH31001P und der elektrischen Nennwerte des Motors.
Produktvorteile
Produktvorteile
- 100% echte Produkte auf Lager mit schneller Lieferung. Mehr erfahren...
- 30-tägige Rückgaberecht zur Qualitätssicherung. Mehr erfahren...
- 12 Monate Garantie für sorgenfreie Nutzung. Mehr erfahren...
Bewertungen
Bewertungen