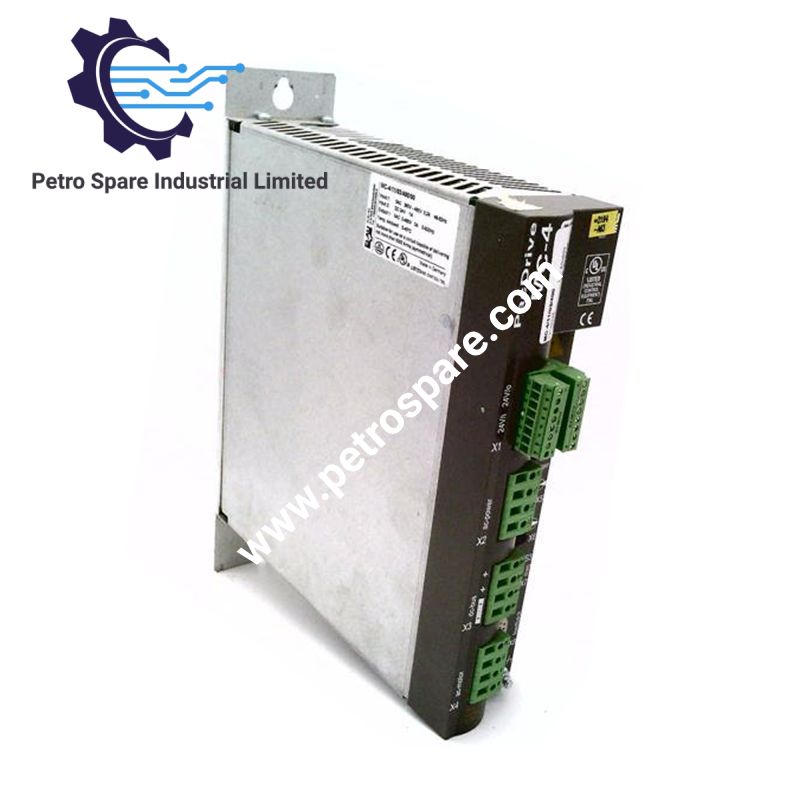


MC-4/11/10/400
Beschreibung
Beschreibung
Der Schneider Electric MC-4/11/10/400, auch als MC-4/11/10/400 Servoantrieb katalogisiert, ermöglicht die dreiphasige Motorleistungsumwandlung sowie die Regelung von Position, Geschwindigkeit und Drehmoment im geschlossenen Regelkreis innerhalb des PacDrive MC-4-Bewegungssteuerungssystems. Er akzeptiert eine Versorgungsspannung von 380-480 V AC und liefert einen kontinuierlichen Ausgangsstrom von bis zu 10 A RMS sowie eine faseroptische SERCOS-II-Kommunikation und Feedback-Schnittstellen für EnDat 2.2, HIPERFACE DSL oder Resolver.
Hardware-Spezifikationen
| Parameter | Spezifikation |
|---|---|
| Modell | MC-4/11/10/400 |
| Marke | Schneider Electric |
| Serie | PacDrive MC-4 |
| Produkttyp | Digitaler Servoantrieb |
| Nennleistung | 4 kW |
| Eingangsspannung | 3-phasig 400 V AC +/-10% |
| Versorgungsspannung | 380-480 V AC |
| Versorgungsfrequenz | 50/60 Hz |
| Dauerstrom | 10 A RMS |
| Spitzenstrom | 33 A, 300 % Überlast |
| Steuerspannung | 24 V DC, -15 % / +25 % |
| Steuerstrom | 1 A |
| Leistungsaufnahme der Elektronik | Ca. 12 W |
| Ausgangsspannung | 0-480 V AC |
| Ausgangsfrequenz | 0-600 Hz |
| Regelungsarten | Position, Geschwindigkeit, Drehmoment |
| Kommunikationsschnittstelle | SERCOS II, faseroptisch |
| Feedback-Schnittstellen | EnDat 2.2, HIPERFACE DSL, Resolver |
| Schaltfrequenz | 16 kHz |
| Kühlung | Interner Lüfter |
| Schutzart | IP20 |
| Betriebstemperatur | 0 °C bis 55 °C |
| Gewicht | 9,04 lb |
PacDrive MC-4 Bewegungssteuerung und Antriebsschnittstelle
Der MC-4/11/10/400 wandelt den dreiphasigen Eingang von 380-480 V AC in einen geregelten Motorausgang von 0-480 V AC mit einem Ausgangsfrequenzbereich von 0-600 Hz um. Seine Nennleistung für den Dauerstrom von 10 A RMS und seine Spitzenstromfähigkeit von 33 A unterstützen die Motorregelung im geschlossenen Regelkreis unter den festgelegten Überlastbedingungen.
SERCOS II stellt die faseroptische Kommunikationsschnittstelle für die Bewegungssteuerung bereit. Der Antrieb unterstützt die Regelungsarten Position, Geschwindigkeit und Drehmoment und akzeptiert Feedback von EnDat-2.2-, HIPERFACE-DSL- und Resolver-Geräten. Die Schaltfrequenz von 16 kHz bestimmt den Schaltbetrieb des Wechselrichters, während die interne Lüfterkühlung die während des Antriebsbetriebs erzeugte Wärme abführt.
Häufig gestellte Fragen
F: Welche Feedback-Schnittstellen werden vom MC-4/11/10/400 unterstützt?
A: Der Antrieb unterstützt die Feedback-Schnittstellen EnDat 2.2, HIPERFACE DSL und Resolver.
F: Wie hoch sind die Nennwerte für Dauer- und Spitzenstrom am Ausgang?
A: Der kontinuierliche Ausgangsstrom beträgt 10 A RMS. Der angegebene Spitzenstrom beträgt 33 A bei einer Überlastfähigkeit von 300 %.
F: Welche Kommunikationsschnittstelle steht für die Bewegungssteuerung zur Verfügung?
A: Der Antrieb verwendet eine faseroptische SERCOS-II-Schnittstelle für die Bewegungsübertragung.
Richtlinien für die Installation vor Ort
Installieren Sie den Servoantrieb in einem Gehäuse, das für seine Schutzart IP20 geeignet ist. Halten Sie die erforderlichen elektrischen Abstände ein und sorgen Sie für ausreichenden Luftstrom entlang des internen Kühlpfads des Lüfters.
Schließen Sie die dreiphasige AC-Versorgung gemäß der geltenden MC-4-Installationsdokumentation an und überprüfen Sie die Versorgungsspannung, bevor Sie das Gerät einschalten. Die 24-V-DC-Steuerversorgung sollte getrennt vom Motorstromkreis verdrahtet werden.
Verlegen Sie Motorleistungskabel getrennt von Feedback- und Kommunikationsleitungen, um elektromagnetische Kopplungen zu reduzieren. Verwenden Sie das angegebene Feedbackkabel und die vorgesehene Steckverbinderanordnung für die ausgewählte EnDat-2.2-, HIPERFACE-DSL- oder Resolver-Schnittstelle.
Beachten Sie beim faseroptischen SERCOS-II-Anschluss die vorgegebenen Anforderungen an die Faserführung und den Biegeradius. Setzen Sie die Faserkabel keiner mechanischen Belastung aus und verlegen Sie sie nicht in Bereichen, die übermäßiger Hitze oder Quetschkräften ausgesetzt sind.
Überprüfen Sie vor der Inbetriebnahme die Schutzerdung, die Kabelschirmung, den korrekten Sitz der Steckverbinder und die Polarität des Motorfeedbacks. Stellen Sie sicher, dass der angeschlossene Motor und das Feedback-Gerät mit den konfigurierten Parametern des Servoantriebs kompatibel sind.
Produktvorteile
Produktvorteile
- 100% echte Produkte auf Lager mit schneller Lieferung. Mehr erfahren...
- 30-tägige Rückgaberecht zur Qualitätssicherung. Mehr erfahren...
- 12 Monate Garantie für sorgenfreie Nutzung. Mehr erfahren...
Bewertungen
Bewertungen